chicotes elétricos de múltiplos ramos
Integrar sensores, I/O e ramos de controle com posições de ruptura definidas, comprimentos, etiquetas e cavidades de conector.
robótica e automação
Liga o teu robot.
Defina o movimento.
fabricação de acordo com os desenhos do cliente potência, feedback, sensor e arnês de controle para OEMs robóticas e integradores de automação. Fabricado de acordo com seus desenhos, componentes e requisitos de inspeção aprovados.
Do controlador ao efetor final.
Um robô. diferentes ligações.
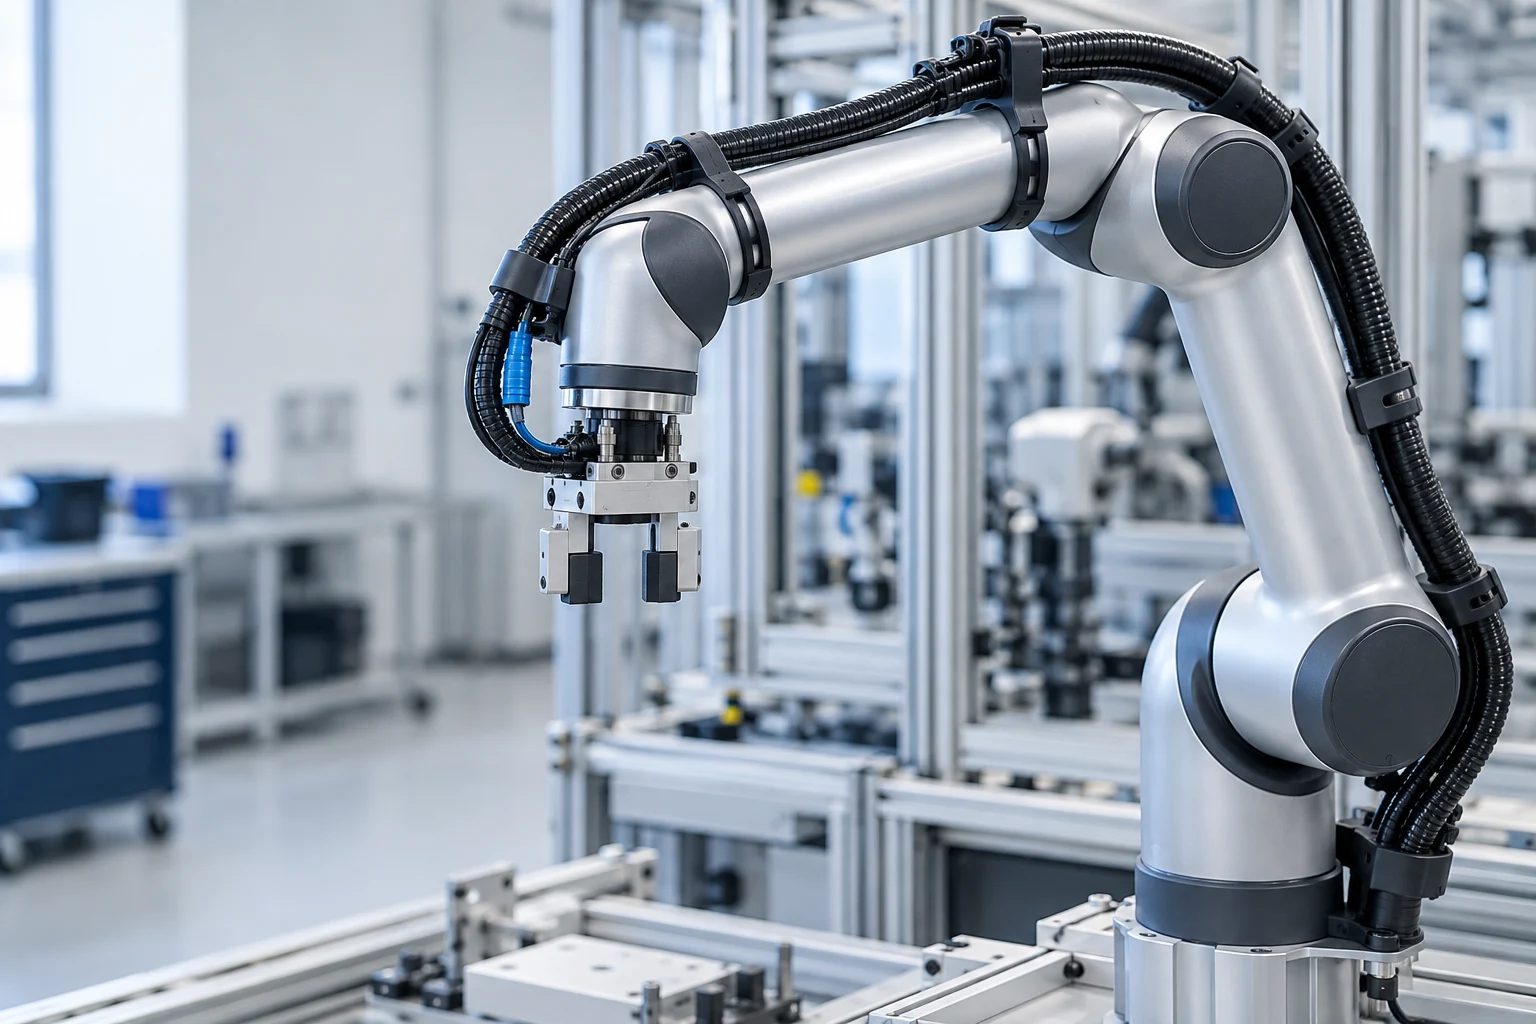
Um cabo montado em robótica conecta os componentes elétricos do robô com cabos, conectores, terminações e proteção especificados. Um arnês de arame pode combinar vários ramos em uma instalação organizada.
A configuração correta depende de onde ele roda, o que ele carrega e como ele se move.
começar com o movimento
Descreva o movimento antes de selecionar a construção. Um cabo que se dobra facilmente à mão não é automaticamente adequado para flexão contínua ou torção de robô.
Para fiação dentro de um controlador, base de robô ou seção de máquina estacionária, definir o raio de curvatura de instalação, folgas, pontos de fixação e loop de serviço.
Adicione este tipo de movimento ao meu inquérito
Tipo de movimento adicionado ao formulário do projeto.
Use os limites do fornecedor de cabo para o número de peça selecionado. Confirme a montagem e roteamento no perfil de movimento real; não se assume nenhum raio de curvatura universal, ângulo de torção ou ciclo de vida.
opções de montagem
Escolha o layout do circuito, sistema de conectores e proteção juntos. Os exemplos abaixo mostram as estruturas de montagem disponíveis.
Integrar sensores, I/O e ramos de controle com posições de ruptura definidas, comprimentos, etiquetas e cavidades de conector.
Interfaces de placa, painel e dispositivo especificadas, com verificação do circuito e terminação do escudo, quando necessário.
Reveja a direção de saída do cabo, compatibilidade da jaqueta e proteção contra tensão de tração do cabo contra o conector, ferramentaria e instalação.
a robótica rfq
Inclua a revisão do desenho e referências exatas de componentes. Marque perguntas abertas para que a cotação de preços identifique o que ainda precisa de aprovação.
| Requerimento | Informações a fornecer | Rever o foco |
|---|---|---|
| Carga eléctrica | Tensão, corrente por circuito, tamanho do condutor, aterramento e interfaces de equipamento. | Compatibilidade de fios, contatos e conectores; Requisitos específicos de isolamento e terminação. |
| Perfil de movimento | Dobrar ou torção, viajar, velocidade, aceleração, ciclo de serviço e vida útil necessária. | Construção de cabos, classificações de movimento do fornecedor e o plano de validação da aplicação acordado. |
| Roteamento das & dimensões | Comprimentos globais e ramificações, tolerâncias, folgas de curvas, pontos de fixação e clocking do conector. | Montagem, folga, proteção contra tensão de tração do cabo, acesso à ferramenta e separação de peças móveis. |
| & Escudo de sinal | Especificação de interface, atribuição de par, continuidade do escudo e arranjo de aterramento. | Critérios de preparação, terminação e ensaio dos escudos. O desempenho de EMC ou de rede requer validação definida. |
| Ambiente | Temperatura, abrasão, vibração, óleo, refrigerante, agentes de limpeza e selagem necessária. | Jaqueta selecionada, tubos de proteção, conectores e transições moldadas; Provas específicas da exposição. |
| & Registros de aceitação | Métodos de inspecção, limites, amostragem, identificação, revisão e documentação necessária. | Controlos de fabrico, aprovação do primeiro artigo e quaisquer disposições de qualificação adicionais. |
As marcas do conector identificam componentes especificados. Confirme os números exatos da peça, as peças de acasalamento e a rota de abastecimento aprovada.
de desenhar para repetir a compilação
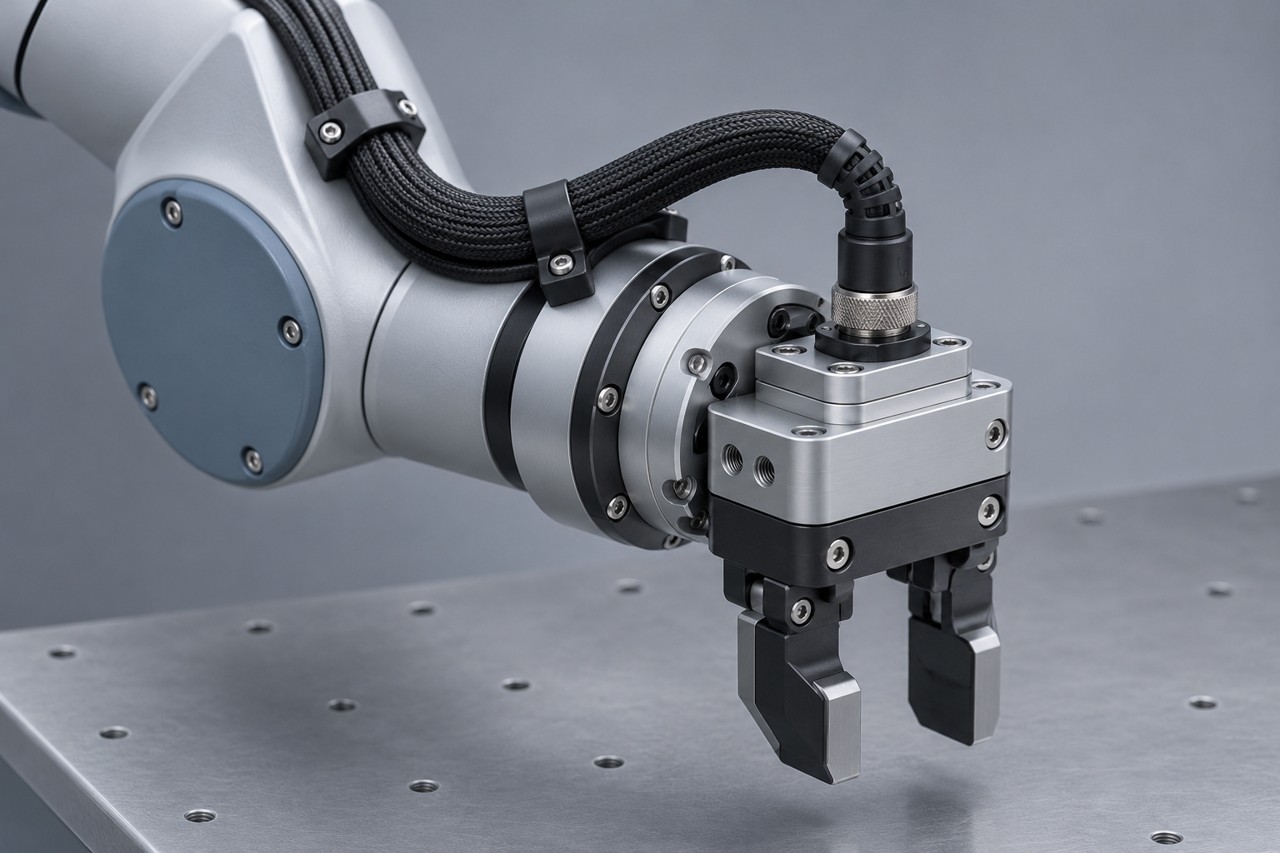
Verifique os requisitos BOM, atribuição de pinos de conector, rota de movimento, disponibilidade de componentes e inspeção antes de concordar com a rota de fabricação.
Preparar e terminar os fios, montar os conectores, ramos de rota e aplicar proteção especificada. Revisão adequada e resultados de inspeção acordados.
Resolver alterações, congelar a revisão e documentar a configuração aprovada para a produção piloto ou repetição.
inspeção e validação
A inspeção de fabricação verifica a construção aprovada. O movimento do robô, a vida útil e o desempenho do equipamento necessitam de um plano de qualificação definido.
Concordo com o mapa de ligação, a continuidade e as verificações de sequência de fios. Define resistência DC ou outros ensaios eléctricos, se necessário.
Reveja os controlos da força de tração ou da secção transversal, consoante o caso, assentos de contacto, orientação do conector, comprimentos e marcações dos ramos.
Definir o raio da curva, a torção, a velocidade, a carga, o ambiente e os critérios de falha para qualquer teste de vida flexível. Confirmar o acordo de teste antes de se comprometer com uma alegação de desempenho.
Documentos XSD ISO 9001 e IATF 16949 sistemas de qualidade. Estes não certificam a segurança funcional de um robô ou estabelecem a vida dinâmica de um cabo.
questões de engenharia e de fornecimento
Respostas para um RFQ de cabo montado robótica mais claro.
Envie os números de desenho, BOM, conector e parte terminal, atribuição do pino do conector, dimensões, quantidade e critérios de inspeção. Para rotas móveis, adicione o perfil de movimento, raio de curva instalado, ângulo de torção sobre o comprimento do cabo livre, ambiente e requisitos de validação.
Não presuma que pode. A flexão repetida e a torção multiaxial colocam diferentes demandas na construção do cabo. Verifique as classificações da parte selecionada para o movimento real e confirme as condições de roteamento e teste instaladas.
Um compromisso ciclo-vida requer um cabo definido, terminação, rota, raio de curva, torção, velocidade, temperatura e critério de falha, apoiado pelas provas de ensaio aplicáveis. Esta página não indica uma classificação universal de ciclos flex.
Envie as referências exatas de alojamento, contato, vedação e interface de acasalamento para revisão. Confirme a compatibilidade do cabo, chaveamento, atribuição de pinos e cronometragem. Nomes de marca ou aparência do conector são insuficientes.
Os conjuntos de comunicação especificados podem ser revisados contra o sistema de cabos e conectores. Identificar o protocolo, categoria de cabo, mapa de pares, testes de blindagem e aceitação. A largura de banda ou a certificação do protocolo não são inferidas a partir de um teste de continuidade concluído.
a moldagem sobre componentes existentes pode proporcionar proteção contra tensão e proteção de tração de cabos. Uma reivindicação de vedação depende do conector completo, saída do cabo, materiais, condição de acasalamento e teste de entrada acordado. Defina o alvo antes de escolher a construção.
Os requisitos do protótipo e do piloto podem ser revistos antes da liberação da produção. A disponibilidade de componentes, ferramentas, inspeção de primeiro artigo e aprovação do cliente determinam o plano de construção, quantidade mínima e tempo de execução.
Não. A fabricação com uma especificação de fiação aprovada não estabelece a segurança funcional ou a conformidade do nível do equipamento. O fabricante de robôs ou máquinas deve definir os requisitos, a validação e a libertação do sistema relacionados com a segurança.
vamos rever suas conexões
Compartilhe as especificações disponíveis e identifique o que ainda precisa ser definido. Vamos rever os componentes, a rota de fabricação e o escopo da inspeção.
Desenho e BOM · atribuição do pino do conector · Referências do cabo e do conector · Comprimentos da rota e do ramo · Perfil de movimento · Ambiente · Quantidade · Critérios de aceitação