マルチブランチハーネス
センサー、I/O を統合し、定義されたブレイクアウト位置、長さ、ラベルおよびコネクターのキャビティの枝を制御して下さい。
ロボティクス・自動化
ロボットを接続します。
モーションを定義します。
顧客の図面に従って製造業はロボティクスOEMおよびオートメーションの積込み機のための力、フィードバック、センサーおよび制御のワイヤーハーネスを描きます。 承認された図面、部品および点検条件に製造される。
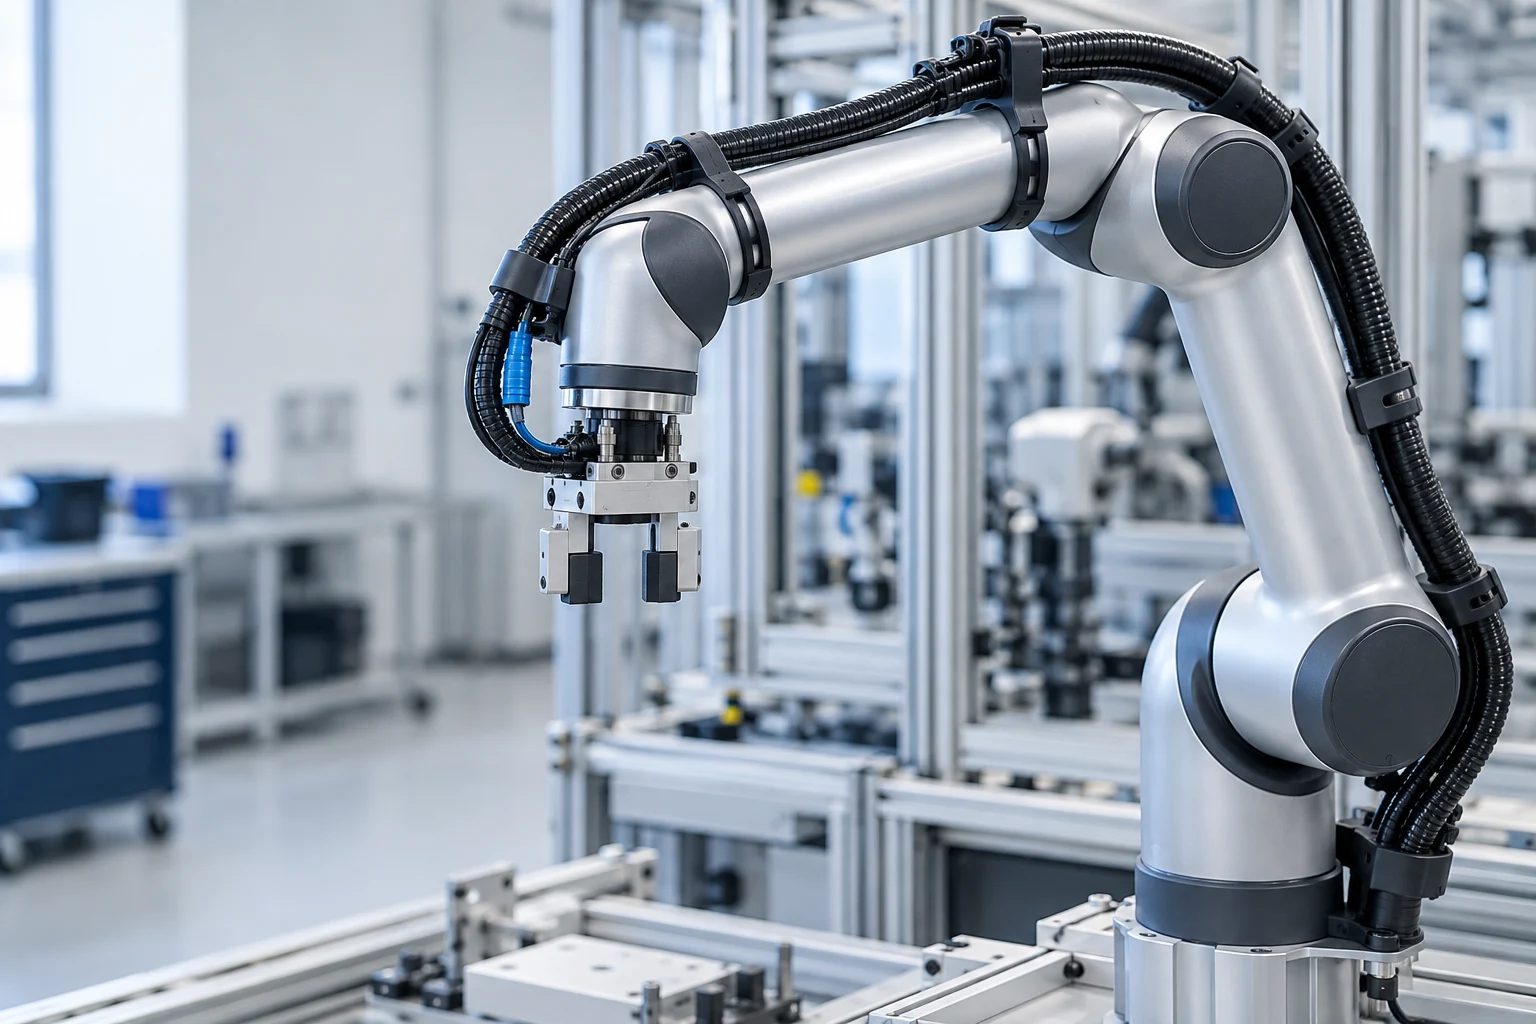
コントローラーからエンドのフェクターまで。
1つのロボット。 異なる接続。
ロボットが組み立てられたケーブルは指定ケーブル、コネクター、端末処理および保護のロボットの電気部品を接続します。 ワイヤハーネスは、複数のブランチを1つの組織的なインストールに組み込むことができます。
正しい構成は、それが実行する場所、それが運ぶもの、そしてそれが動く方法に依存します。
動き始めて下さい
構造を選ぶ前に動きを記述して下さい。 手で簡単に曲げるケーブルは、連続屈曲やロボットのねじりに自動的に適していません。
コントローラー、ロボット基盤または固定機械セクション内の配線のために、取付けのくねりの半径、整理、留め具ポイントおよびサービス ループを定義して下さい。
プロジェクトフォームにモーションタイプを追加しました。
選択された部品番号のケーブル製造者の限界を使用して下さい。 実際のモーションプロファイルでアセンブリとルーティングを確認します; 普遍的なくねりの半径、ねじりの角度または周期の生命は仮定しません。
アセンブリ選択
回路のレイアウト、コネクター システムおよび保護を一緒に選んで下さい。 以下の例では、利用可能なアセンブリ構造を示しています。
センサー、I/O を統合し、定義されたブレイクアウト位置、長さ、ラベルおよびコネクターのキャビティの枝を制御して下さい。
基板、パネル、デバイスインターフェイス、回路検証、シールド端末処理など、必要な場所を指定します。
ケーブル出口の方向、コネクター、工具細工および取付けに対する圧力を引っ張るケーブルに対するジャケットの両立性および保護を見直して下さい。
ロボティクス rfq
図面の修正および厳密なコンポーネントの参照を含んで下さい。 開いている質問をフラグすると、価格見積書は承認が必要なものを特定します。
| 要件 | 提供情報 | レビューフォーカス |
|---|---|---|
| 電気負荷 | 電圧、回路ごとの流れ、コンダクターのサイズ、接地および装置インターフェイス。 | ワイヤー、接触およびコネクターの両立性; 指定された絶縁材および端末処理の条件。 |
| モーションプロファイル | 曲がるかねじり、旅行、速度、加速、義務周期および必須サービス生命。 | ケーブルの構造、製造者の動きの評価および合意された適用検証の計画。 |
| ルーティング&寸法 | 全体および分岐の長さ、許容、くねりの整理、固定ポイントおよびコネクターのクロック。 | アセンブリは移動部品からの圧力、用具のアクセスおよび分離を引っ張るケーブルに対して、slack、保護合います。 |
| 信号とシールド | インターフェイス仕様、対の割り当て、シールドの継続および接地の整理。 | シールドの準備、端末処理および試験基準。 EMCまたはネットワークのパフォーマンスは、定義された検証が必要です。 |
| 環境方針 | 温度、摩耗、振動、オイル、冷却剤、洗浄剤および要求されたシーリング。 | 選択されたジャケット、保護管、コネクターおよび形成された転移; 暴露固有の証拠。 |
| 受諾と記録 | 検査方法、制限、サンプリング、識別、修正および必要な文書。 | 製造チェック、第一次加工承認、および追加の資格の手配。 |
コネクターのブランドは指定の部品を識別します。 正確な部品番号、嵌合部品、および承認された調達ルートを確認します。
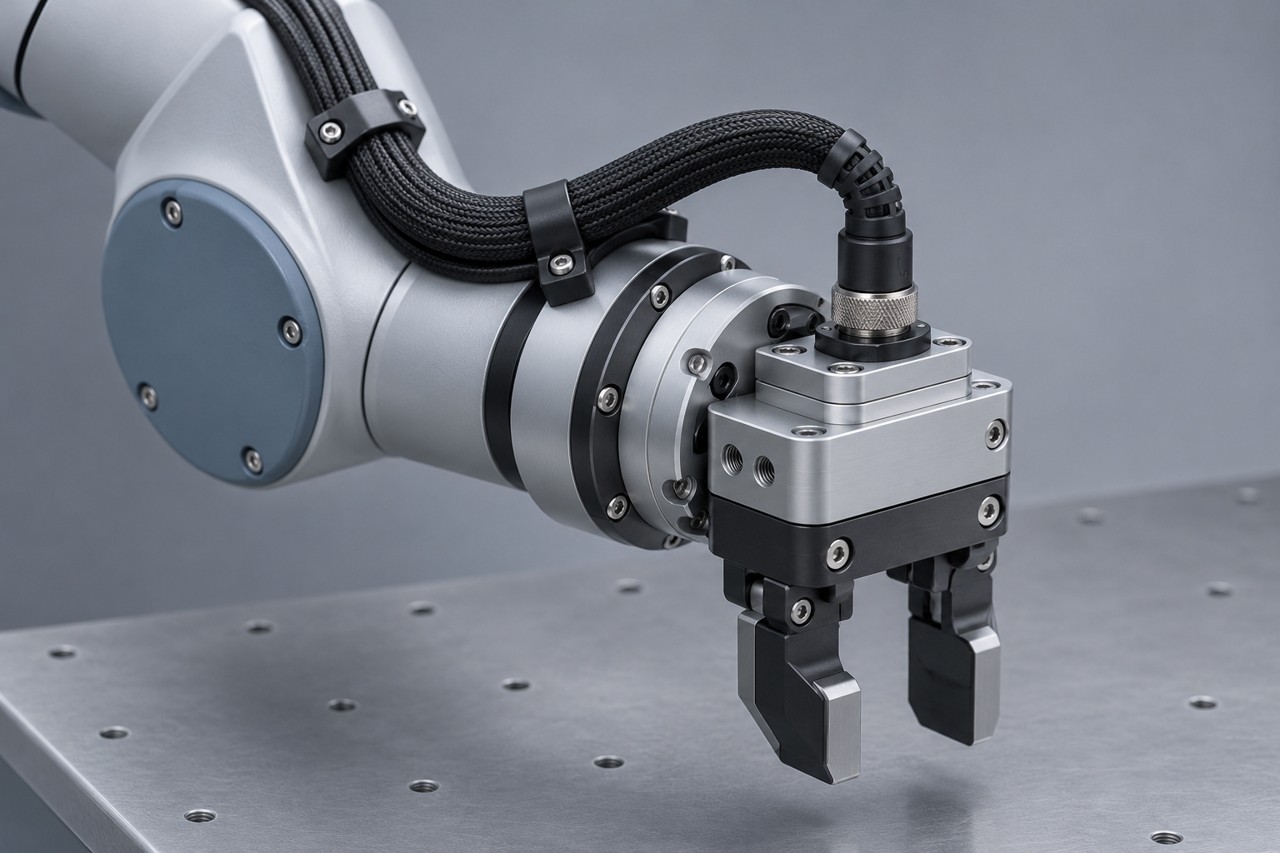
図面からビルドを繰り返す
BOM、コネクタピンの割り当て、モーションルート、コンポーネントの可用性、および製造ルートに同意する前に検査の要件を確認してください。
ワイヤーを準備し、終えて下さい、コネクター、ルートの枝を組み立て、指定の保護を適用して下さい。 適合および合意された点検結果を見直す。
変更を解決し、リビジョンを凍結し、パイロットまたはリピート生産のための承認された構成を文書化します。
検査と検証
製造検査は、承認されたビルドを検証します。 ロボットのモーション、サービス寿命、機器の性能は、定義された資格計画が必要です。
接続マップ、継続性、およびワイヤシーケンスチェックを同意します。 必要なDC抵抗または他の電気テストを定義して下さい。
適切な、接触の座席、コネクターのオリエンテーション、分岐の長さおよび印としてクリンプのプルフォースか交差セクション点検を見直して下さい。
曲げ半径、ねじり、速度、負荷、環境および故障の基準を任意のフレックスライフ テストに設定します。 パフォーマンスクレームにコミットする前に、テストの手配を確認します。
エンジニアリング&ソーシングの質問
より明確なロボティクスのための答えはケーブルRFQを組み立てました。
図面、BOM、コネクターおよびターミナル部品番号、コネクター ピンの割り当て、次元、量および点検条件を送って下さい。 移動経路のために、モーションプロファイルを追加し、曲げ半径、フリーケーブル長、環境および検証要件上のねじり角度をインストールします。
想定できません。 繰り返された曲げおよび多軸ねじりはケーブルの構造の異なった要求を置きます。 選択した部分の評価を実際の動作にチェックし、インストールされたルーティングとテスト条件を確認します。
サイクルライフの約束は、特定のケーブル、終端、ルート、曲げ半径、ねじり、速度、温度、および故障基準を要求します。 このページは、ユニバーサルフレックスサイクルの評価を述べていません。
正確なハウジング、連絡先、シール、および嵌合インターフェイスの参照をレビューに送信します。 ケーブルの両立性、キーイング、ピン代入およびクロックを確かめて下さい。 銘柄かコネクターの出現だけ不十分です。
ケーブルおよびコネクター システムに対して指定されたコミュニケーション アセンブリは確認することができます。 プロトコル、ケーブルカテゴリ、ペアマップ、シールド、受諾テストを識別します。 バンド幅またはプロトコル認証は、完成した継続テストから推論されません。
既存の部品上の鋳造物は圧力および保護を引っ張るケーブルに対して保護を提供できます。 シーリング要求は完全なコネクター、ケーブルの出口、材料、合う状態および合意された侵入テストによって決まります。 構造を選ぶ前にターゲットを定義します。
プロトタイプおよび試験の要求は生産の解放の前に確認することができます。 コンポーネントの可用性、ツーリング、第一次検査および顧客の承認は、ビルドプラン、最小数量、リードタイムを決定します。
いいえ。 承認された配線仕様の製造は、機能的な安全性や機器レベルのコンプライアンスを確立しません。 ロボットや機械メーカーは、安全関連の要件、検証、システムリリースを定義しなければなりません。
あなたのコネクションをレビューしましょう
利用可能な仕様を共有し、まだ定義する必要があるものを識別します。 コンポーネント、製造ルート、検査スコープを見直します。
ドローイング&BOM・コネクタピン代入・ケーブル・コネクタ参照・ルート・ブランチ長・モーションプロファイル・環境・数量・受容基準